


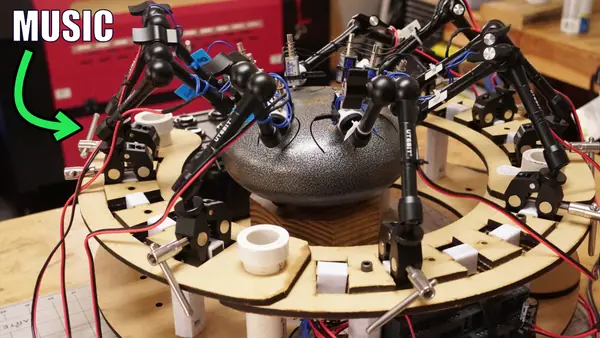
Über: Roboter-Zungentrommel
Jeremy Cook hat einen Roboter gebaut, der eine Zungentrommel aus Stahl spielt. Acht Hubmagnet-Anschläger, einer pro Zunge, sitzen auf flexiblen Kamera-Gelenkarmen um einen C-förmigen Rahmen, sodass du jeden auf seinen Ton ausrichten kannst. Eine Arduino Opta Lite Mikro-SPS löst sie über ein Halbleiterrelais-Modul aus, das lautlos ist, wo mechanische Relais klicken würden. Die Töne kommen über MIDI von einem Keyboard, einem Computer oder dem eigenen Arcade-Taster-Controller des Designers.
Dieser Printables-Upload enthält die gedruckten Teile und das CAD des Baus: einen Halter für die Trommel, eine Lehre zum Ausrichten der Hubmagnete, einen Pufferhalter, einen Abstandsclip und das komplette Modell als STEP- und Fusion-360-Dateien. Die Hubmagnete werden mit einer Kabelbinder-Stativhalterung aus einem separaten Printables-Design montiert. Der Rahmen selbst ist lasergeschnittenes MDF mit PVC-Rohr-Stützen, und die Berichte beschreiben den Bau, statt eine Schritt-für-Schritt-Anleitung zu geben. Eine tolle Referenz, wenn du selbst einen Percussion-Roboter bauen willst.
Was du brauchst
Gedruckte Teile
- Trommelhalter
- Hubmagnet-Abstandslehre
- 3-mm-Pufferhalter
- Abstandsclip
- Kabelbinder-Stativhalterungen für die Hubmagnete (ein separates Printables-Design)
Zu kaufende Teile
- Eine Zungentrommel aus Stahl (der Designer verwendete eine mit 8 Tönen)
- 8 Hubmagnete (Drückausführung) und verstellbare Kamera-Gelenkarme
- Ein Arduino Opta Lite und eine digitale Opta-Erweiterung mit Halbleiterrelais
- Ein MIDI-Eingangsadapter für den Opta und ein MIDI-Controller
- MDF-Platte und PVC-Rohr für den Rahmen
- Ein Netzteil für die Hubmagnete: nicht angegeben; das Relaismodul ist für 24 V DC, 2 A pro Kanal ausgelegt
Werkzeug
- Zugang zu einem Laserschneider für den MDF-Rahmen
- Einfaches Elektronikwerkzeug
Video
 Video abspielen: Robotic Tongue Drum with Arduino Opta and MIDI (lädt von YouTube)
Von YouTube wird nichts geladen, bevor du auf Play drückst. Die Video-Vorschaubilder sind © ihrer Urheber.